


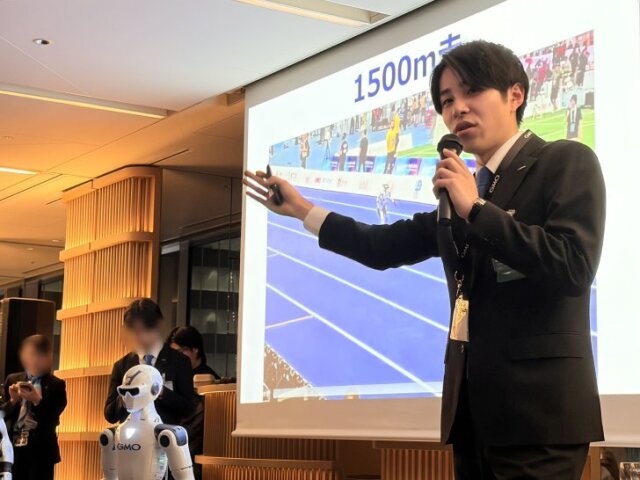
速く走らせればモーターが過熱して止まり、転倒すれば腰のシャフトが折れる──。こう苦闘を明かしたのは、中国で開かれた「第2回世界ヒューマノイド運動会」に日本企業として唯一出場した、GMOインターネットグループの開発担当者だ。9月15日に同社が開いた「第4回 GMO大会議・秋・フィジカルAI 2026」のアフターパーティーで、大会に挑むまでの舞台裏を語った。
大会に出場したロボットのベースは、中国Unitree Roboticsが開発した市販の汎用ヒューマノイド「G1」。GMOグループが導入したG1を「ひとみん」と名付けている。登壇したのは、プロジェクトリーダーを務めるGMO AI&ロボティクス商事の廣本一真氏と、走行システムを担当したGMOインターネットグループの滝澤照太氏。両氏らは、グループ各社のメンバーと約半年かけて汎用機の走行性能を高め、ロボット運動会へ挑戦した。
●日本企業で唯一出場、1500mで7位
大会は8月22〜26日、北京の国家スピードスケート競技場で開催。GMOインターネットグループは日本企業から唯一出場し、100m、400m、1500mの3種目に挑んだ。100mは74体中13位、1500mは35体中7位。400mは予選を1分55秒93で完走して準決勝に進んだが、準決勝では走行中に転倒して記録なしとなり、最終順位は44体中9位タイだった。
|
|
|
|
特に健闘したのが1500mだ。100mと400mは機体の大きさで部門が分かれていたが、1500mには区分がなく、大小のロボットが同じ条件で競った。身長約1.3mの「ひとみん」は、身長約1.8mの走行特化型ロボットなどに交じって走り、7分43秒89でゴールしたという。
●汎用機を「競技仕様」に
「ひとみん」は、工場での軽作業やイベントでの接客など、幅広い用途を想定した汎用機で、もともと陸上競技用ではない。標準状態でも最高速度は秒速約3.0mにとどまり、走り続けるとモーターの温度が上昇して速度も低下する。トラックを自律走行する機能もないため、開発チームは大会に向け、走行速度を高める制御モデルや、カメラ映像からレーンを認識して進む機能を追加した。
プロジェクトの発案者は、2026年4月に新卒入社した廣本氏だ。内定者としてインターン中、GMOインターネットグループ陸上部のニューイヤー駅伝初優勝に感銘を受け、「ヒューマノイドでも人に感動を与えられないか」との発想から企画を提案。入社後はプロジェクトリーダーとして全体を統括した。
開発には、GMO AI&ロボティクス商事やGMOインターネットグループに加え、自律走行を得意とするGMO Various Roboticsのメンバーも参加。複数社によるグループ横断チームで、走行制御やレーン認識などの開発を進めた。
|
|
|
|
●陸上部員の走りを、4000体のロボットで同時に学習
走り方の土台にしたのは、GMOインターネットグループ陸上部の選手の動きだ。モーションキャプチャーで記録した走行データをロボットの骨格に合わせて変換し、シミュレーター上に用意した約4000体のロボットに、GPUを使って並列に学習させた。
学習には、強化学習手法の一つである「PPO」を採用。ロボットにさまざまな動きを試させ、速度や安定性などに応じて評価を与えることで、走りを改善した。
ある程度走れるようになった段階で、人間の動作データを基に、動きをより自然に近づける「AMP」も組み合わせた。滝澤氏によると、「速さを追求しながら陸上選手らしいフォームも反映させるには、2つの手法をどの程度組み合わせるかの調整にノウハウが必要だった」という。
●速く走るほど熱で止まる
|
|
|
|
5月ごろには、走行速度が秒速約5.5mに達し、前年大会の100m優勝タイムに迫る水準になった。しかし、当時は50mほど走るとモーターの制御回路が過熱し、安全装置が作動して停止。転倒する問題が起きていた。
チームは、速度を保ちながら発熱を抑えられるよう、走り方を調整。放熱板も自作し、熱を機体のアルミ部分に逃がす対策を施した。熱の問題を解消できたのは、8月前半に実施した最後の開発合宿だったという。ここでようやく、走り始めとほぼ同じペースを保ったまま400mを完走できるようになった。
転倒や機体への負荷による故障にも悩まされた。実機を使った検証では腰部のシャフトが折れることもあり、修理と調整を繰り返したという。
●GoProを着けて競技場を走り、3000枚を学習
自律走行にも大量のデータが必要だった。開発メンバーが胸にGoProを着けて各地の陸上競技場を走り、画像を収集。3000枚の画像にレーンの位置などを示す情報を付け、画像認識モデルを学習させた。
路面への対応にも工夫を凝らした。練習では「ひとみん」に運動シューズを履かせていたが、競技場ごとに路面の摩擦が異なる上、シューズの足裏素材によっても条件が変わる。そこで、学習時の摩擦係数をランダムに変化させるとともに、シューズの素材に合わせて設定を調整し、さまざまな路面に対応できるようにしたという。
スタートは、人が合図を確認してボタンを押す方式を採用。その後は、ロボット自身がカメラ映像からレーンを検出し、進行方向を制御した。
400m走では、ロボットがトラックの反対側に回ると、スタート地点にいる開発者から姿が見えなくなった。滝澤氏は、カメラ映像で走行を確認できるまで「無事に帰ってくるのを祈るような状況だった」と振り返った。
●汎用機で専用機に追いつけるか
質疑応答では、開発期間を延ばせば、汎用機でも走行専用機に迫れるのかとの質問が出た。滝澤氏によると、上位の大型機は冷却システムを備え、負荷の大きい部分のモーターを二重化するなど、走ることに特化した設計だった。現状ではハードウェアの差が大きく、汎用機でこれ以上順位を上げるのは難しいとの見方を示した。
一方、汎用機を限界近くまで動かす過程で、走行制御や自律走行、熱対策などの知見を得られたとして、「技術の蓄積という意味では、非常に得るものが大きかった」と説明した。
他チームのソフトウェアに関する質問もあった。滝澤氏は、走行専用機はどれも似た走り方をしており、メーカーが機体と走行用の制御モデルをセットで提供しているケースが多い印象だったと説明。そのため、機体や走り方そのものより、細かなパラメーター調整の違いが結果を左右していたとみている。
GMOは今後、大会で得た自律走行や画像認識、熱対策などの知見を、物流倉庫や工場、災害現場でのヒューマノイド活用に生かす考えだ。
|
|
|
|
|
|
|
|
Copyright(C) 2026 ITmedia Inc. All rights reserved. 記事・写真の無断転載を禁じます。
掲載情報の著作権は提供元企業に帰属します。

IT・インターネット
ランキング IT・インターネット
アクセス数ランキング
- 1

「おかわり15回目」投稿が波紋(写真:週刊女性PRIME)299
話題数ランキング
- 1
「おかわり15回目」投稿が波紋(写真:週刊女性PRIME)299
